BEISPIEL · CODESANIERUNG · WINDOWS → EMBEDDED
Motordaten wie Partikelfilter-Beladung, Ladedruck oder Raildruck gab es bei meinem Wohnmobil nur mit Laptop, Diagnose-Dongle und Windows-Software – also im Stand und mit Aufbauaufwand. Oder über wirklich schlechte Handy-Apps, die bei jedem Start eine langwierige Anmeldung bei einem Server in China verlangen: Die Hersteller wollen die Diagnosedaten nicht auf dem Gerät speichern, aus der durchaus berechtigten Sorge, dass sie dort analysiert werden. Heute zeigt sie ein festes Display im Cockpit, sobald die Zündung an ist.
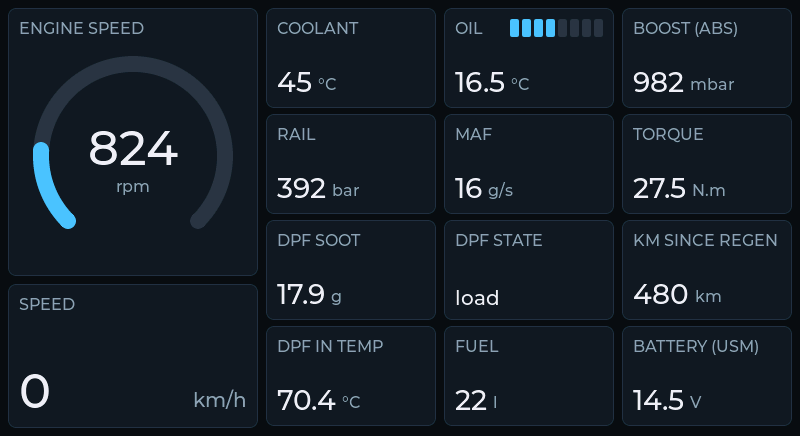
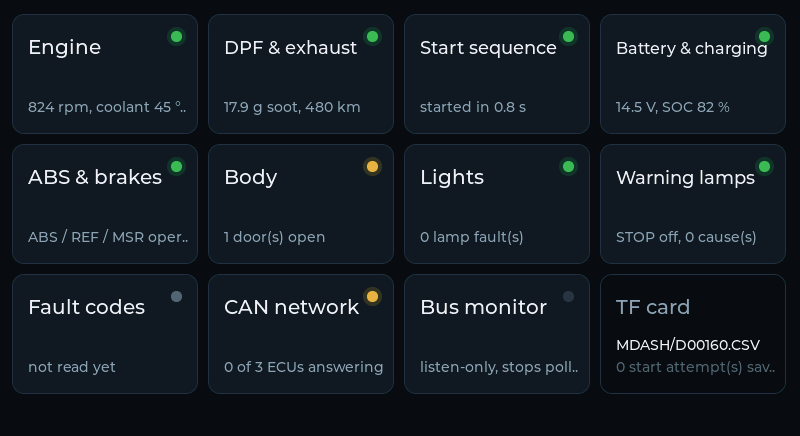
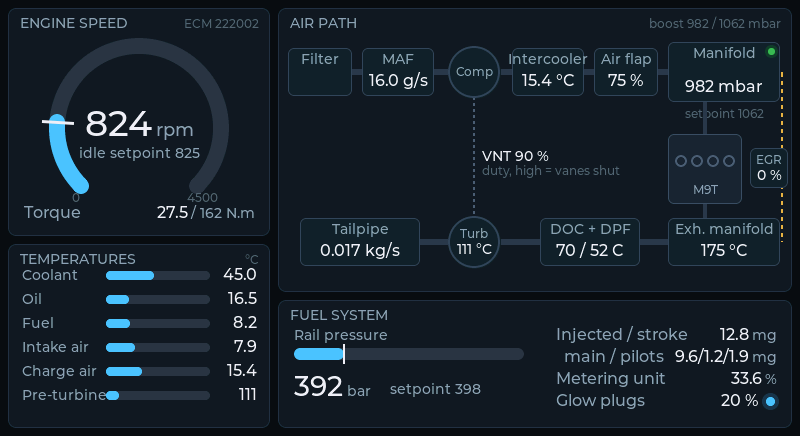
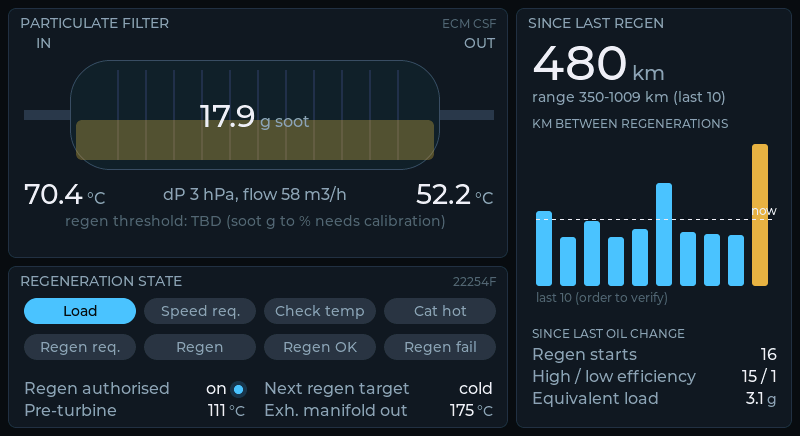
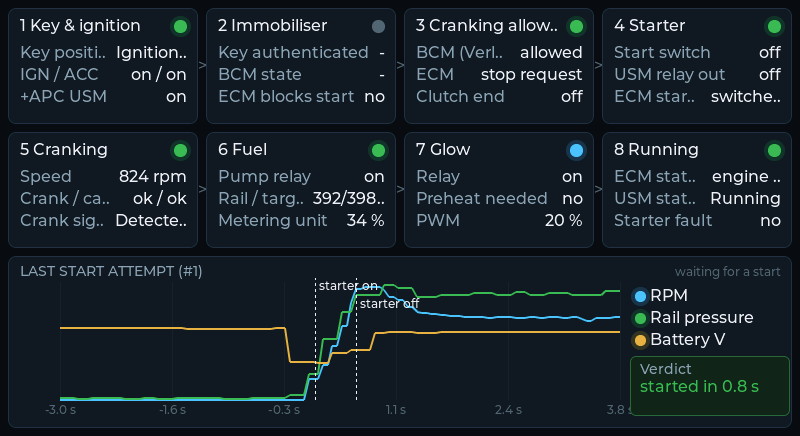
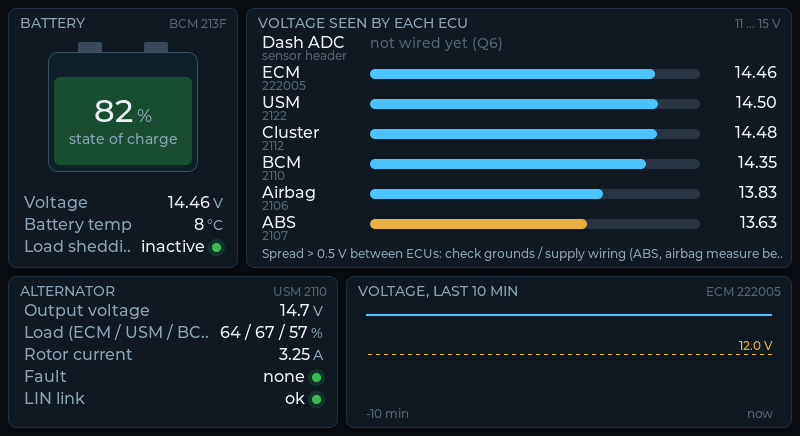
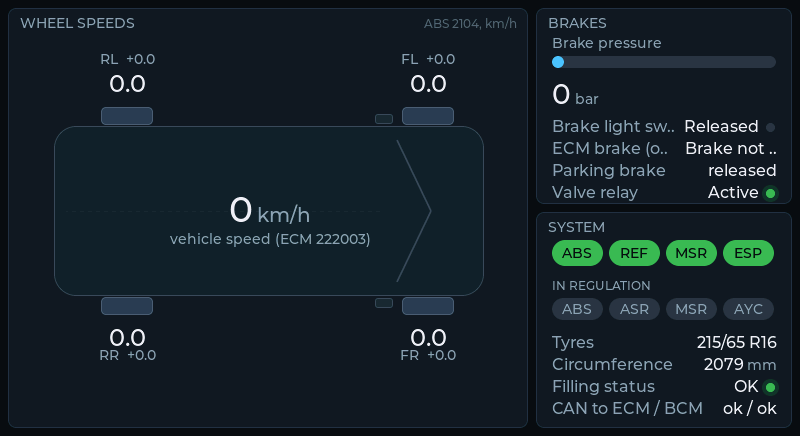
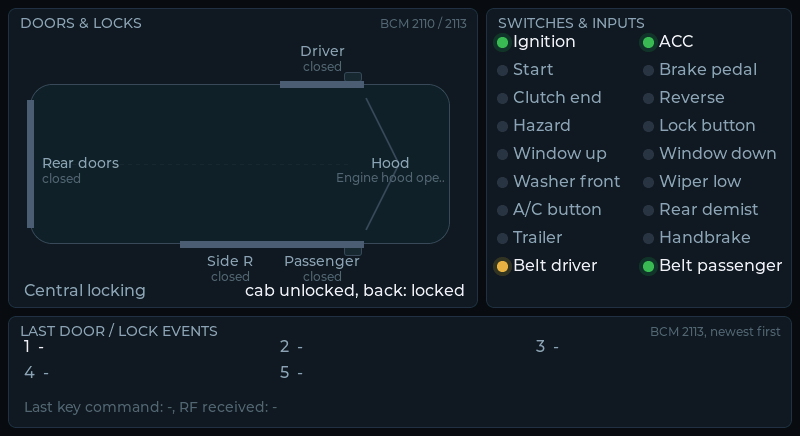
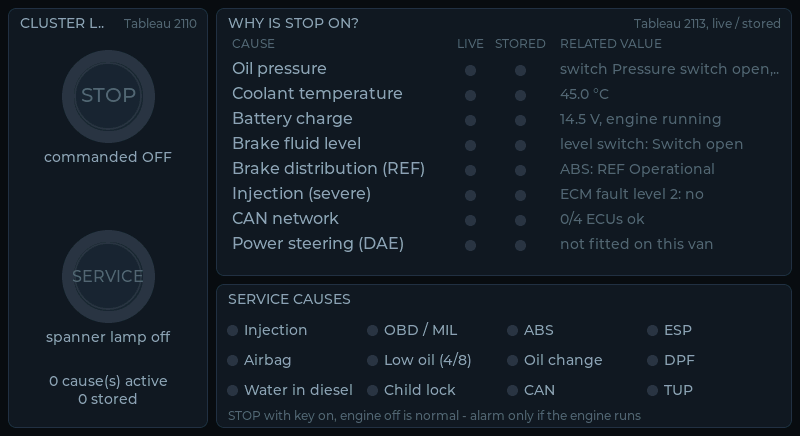
Echte Screenshots vom Gerät, per USB ausgelesen. Zum Vergrößern anklicken.
Eigene Geräte rechnen sich heute viel früher
Auch in der Embedded-Entwicklung hat sich viel verschoben. Mikrocontroller wie der ESP32 bringen für wenige Euro WLAN, Bluetooth, CAN und genug Leistung für ein Touch-Display mit. Die Bibliotheken dafür sind ausgereift und lizenzfrei. Gehäuse und Halterungen kommen aus dem 3D-Drucker, Platinen fertigen Dienste wie PCBWay schon ab einem Stück. Zusammen mit KI-gestützter Entwicklung rechnet sich ein eigenes Gerät damit schon bei kleinen Stückzahlen – oft schon beim ersten.
Die Diagnosebuchse im Auto ist hier nur ein Beispiel. Ähnliches baue ich gern für andere Bussysteme und Schnittstellen: CAN, CANopen und J1939, Modbus (RTU und TCP), NMEA 0183 und NMEA 2000, M-Bus, RS-485, Bluetooth LE, MQTT sowie Sensoren an I²C und SPI.
Vorher: Laptop und Windows-Programm
- Stark verzögerte Anzeige: Der Dongle braucht rund 150 ms pro Anfrage, es gehen also nur vier bis sieben Werte pro Sekunde. Fahrbegleitend ist das nicht nutzbar.
- Startvorgang nicht analysierbar: Ein Motorstart dauert wenige Sekunden – viel zu kurz für ein paar Messwerte pro Sekunde.
Nachher: eigenes Gerät im Cockpit
- Hardware: 7-Zoll-Touch-Display mit ESP32-S3 und eingebautem CAN-Transceiver, fest verbaut und direkt an der Diagnosebuchse – kein Dongle, kein Laptop. Kosten für Kern und Stromversorgung: rund 75–90 € (Einzelpreise inkl. MwSt.).
- Direkter Buszugriff: ausgelegt auf 35–80 Anfragen pro Sekunde statt vier bis sieben. Zusätzlich liest das Gerät die rund 825 Nachrichten pro Sekunde mit, die ohnehin auf dem Bus unterwegs sind (Drehzahl, Tankinhalt, Türen, Licht) – was dort schon kommt, wird nicht mehr abgefragt.
- Für den Fahrer gemacht: Dashboard mit Drehzahl, Geschwindigkeit und 12 Kacheln, dazu 11 Diagnose-Bildschirme – Motor, Partikelfilter, Batterie, ABS, Warnleuchten, Fehlercodes und mehr. Bedienung per Touch und Wischen.
- Startrekorder: zeichnet jeden Startversuch mit 10 Messungen pro Sekunde auf und gibt ein Urteil, zum Beispiel „gestartet in x s“ oder „dreht, springt nicht an: Raildruck nur x bar“.
- Logging, immer schon an: Weil das Gerät fest verbaut ist und mit der Zündung startet, läuft die Aufzeichnung bereits, wenn ein Fehler auftritt – die Werte davor sind schon da. Alle Werte sekündlich auf microSD, Download über USB, ohne die Karte zu entnehmen. Das ist bei Weitem nicht die mögliche Höchstrate – die Drehzahl etwa ließe sich auch mit 100 Messungen pro Sekunde aufzeichnen.
| Laptop und Dongle | Eigenes Gerät | |
|---|---|---|
| Verfügbarkeit | nur bei Bedarf aufgebaut | fest verbaut, startet mit dem Fahrzeug |
| Fehler aufzeichnen | erst nachdem er aufgetreten ist | Logging läuft schon |
| Datenrate | 4–7 Anfragen/s | 35–80 Anfragen/s plus Mitlesen |
| Startanalyse | nicht möglich | jeder Start, 10 Messungen/s |
| Bedienung | Maus und Tastatur | Touch |
| Inhalte | für die Werkstatt | für den Fahrer: Partikelfilter, Start-Analyse, Warnleuchten |
So bin ich vorgegangen
Dasselbe Vorgehen wie bei jeder Codesanierung: erst verstehen, was das bestehende System tut, dann neu bauen und gegen das Original prüfen.
- Erkunden: Mit Laptop, Dongle und einem eigenen Python-Scanner jede lesbare Anfrage aller sechs Steuergeräte durchprobiert, bei stehendem Motor und im Leerlauf. Ergebnis: 841 von 1019 Leseanfragen des Motorsteuergeräts antworten. Und eine Überraschung: Die genormten OBD-Werte lieferten auf diesem Fahrzeug nur Nullen und mussten ersetzt werden.
- Wissen aus der Altanwendung: Die Definitionsdateien der bisherigen Windows-Anwendung beschreiben, wie jeder Wert abgefragt und umgerechnet wird. Ein Konverter erzeugt daraus die Tabellen für die Firmware – nichts davon ist von Hand gepflegt. Ausgewertet wurden nur die Werte für genau mein Fahrzeug, nur zu Forschungszwecken und nur lesend.
- Erst Prototyp im Browser: Die Diagnose-Bildschirme entstanden zuerst im Browser, gespeist mit zuvor aufgezeichneten Fahrzeugdaten, Live-Daten und Simulation. Das beschleunigt die Entwicklung enorm: Jede Änderung ist in unter einer Sekunde zu sehen, statt jedes Mal auf das Flashen des Geräts zu warten. Danach wurden die Bildschirme 1:1 in die Firmware (C, ESP-IDF, LVGL) übertragen.
- Testbare Kernlogik: Rund 5.500 Zeilen Firmware, davon gut 860 Zeilen Kernlogik ohne Hardware-Abhängigkeit, die mit Unit-Tests auf dem PC geprüft wird.
- Werkzeuge drumherum: Screenshots des echten Displays über USB, Wiedergabe aufgezeichneter Fahrzeugdaten auf dem Gerät, Video der Oberfläche aus den Logs.
Sicherheit: strikt nur lesend
Aus rechtlichen Gründen und zum Schutz vor Missbrauch gilt:
- Das Gerät schreibt, codiert oder flasht nie ein Steuergerät, löscht keine Fehlercodes und macht keine Stellgliedtests. Eine Liste erlaubter Diagnosedienste im Code setzt das durch, abgesichert mit Unit-Test.
- Wegfahrsperren-Daten, Schlüssel-IDs und Fahrgestellnummer werden weder abgefragt noch angezeigt oder gespeichert.
- Steckt eine Werkstatt ihren Tester über eine Y-Weiche an, erkennt das Gerät die fremden Anfragen, verstummt und macht erst nach 10 s Ruhe weiter. Auf Wunsch zeichnet es die Kommunikation des Werkstattgeräts mit, sodass sie sich später analysieren lässt.
- Mit der Zündung geht das Gerät aus und hält das Fahrzeug nicht wach.
Übertragbar auf
- Software am Gerät: Überall, wo heute ein Windows-PC mit einem Gerät, einer Maschine oder einem Bus spricht – Maschinendaten, Waagen, Zähler, Messtechnik, Bordelektrik –, kann ein kleines, robustes Embedded-Gerät mit eigener Oberfläche den PC ersetzen.
- Das Wissen steckt in der Altsoftware: Definitionen, Skalierungen und Sonderfälle lassen sich aus dem bestehenden System herauslesen und automatisch in die neue Umgebung übertragen.
Ein Eigenbau für ein einzelnes Fahrzeug, kein Produkt.
Bei Ihnen spricht ein Windows-PC mit einem Gerät, einer Maschine oder einem Bus? Ich prüfe gern, ob sich ein eigenes Gerät rechnet.